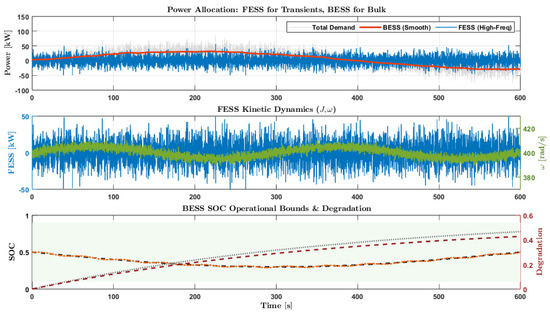
FESS在某一时刻的瞬时有功功率输出/输入FESS([kW或MW]。): Instantaneous active power output/input of the FESS at time t [kW or MW]. 飞轮转子的转动惯量 [kg·m: Rotor moment of inertia of the flywheel [kg·m2]. ωfly(飞轮转子在时间):[rad/s]的旋转角速度。t [rad/s]. dωfly(t)/dt:飞轮转子在时间的旋转角加速度或减速度 [rad/s2]. ηconv:双向机电功率转换器效率 [标幺值]。
截至时间的累积电池容量损失deg(t): Accumulative battery capacity loss up to time t. μ:反映电化学降解特性的降解权重因子。 (τ):battτ时刻的电池瞬时电流。 Instantaneous battery current at time τ. BESS的额定能量容量(3.0 MWh)。nom: Nominal energy capacity of the BESS (3.0 MWh). DoD(τ):τ时刻电池的放电深度。 κ:反映非线性退化应力的DoD惩罚应力指数(κ = 1.4)。 τ:随时间连续累积的退化权重的积分变量。 为了确保经济建模的保守性,电池退化参数使用NASA的B0005锂离子电池老化数据集在第431个循环时进行了校准。第431个循环对应于关键的“拐点”转变,此时SOH下降至80%(1.60 Ah容量),而内阻增加了41.2%。在此老化状态下对退化模型进行参数化,可防止在严苛的亚秒级功率注入工作循环下,对电池储能系统(BESS)寿命产生乐观的过度估计。int increasing by 41.2%. Parameterizing the degradation model at this aged state prevents optimistic overestimation of BESS lifetime under harsh sub-second power injection duty cycles. BMS硬件架构:电池组由工业主从式电池管理系统(BMS)控制。从模块采用Analog Devices LTC6813-1 18通道精密电池监测IC,通过电隔离的ISO-SPI链路进行接口。主动均衡采用电容电荷转移电路实现,可提供高达2.0 A的均衡电流。电池电压、温度(每2个电池单元配备1个NTC热敏电阻传感器)和电池组电流(霍尔效应传感器)以1 kHz的频率进行采样,并每10毫秒通过高速CAN 2.0B总线(500 kbps)传输至Stage 2b控制器。硬接线安全继电器独立于监控软件,在<5毫秒内强制执行过流(>3.5 C)、过压(>4.25 V/单元)和热跳闸(>55 °C)阈值。
Ψ(二进制操作状态变量 (Ψ():) = 1 表示电网支持型EMS运行;Ψ() = 0 表示紧急市政防洪覆盖)。) = 1 for grid-support EMS operation; Ψ(t) = 0 for emergency municipal flood mitigation override). 实时测得的降雨强度为rain([mm/h]。): Real-time measured rainfall intensity at time t [mm/h]. 触发强制防洪状态切换的关键降水阈值 [mm/h]。threshold: Critical precipitation threshold triggering mandatory flood control state switch [mm/h]. 当Ψ()=0时,所有电网辅助调度设定值清零(*=0),且水泵以最大功率启动,以排空下方的雨水蓄水池。Phydro* = 0, PBESS* = 0, PFESS* = 0), and hydro pumps activate at maximum capacity to drain the lower stormwater chamber.
3. 两阶段分层优化框架
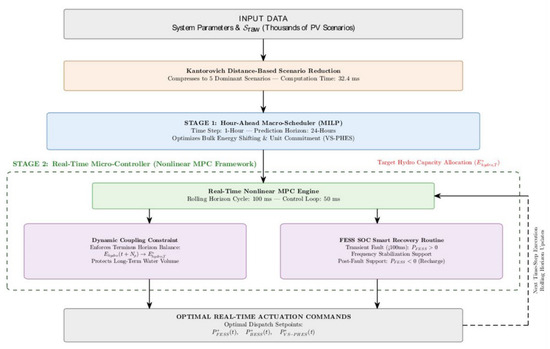
为了阐明所提混合系统的运行集成,图4提供了双尺度分层优化与预测控制框架的完整流程图。该控制架构分为两个不同的时间与结构层,以实现宏观经济调度与快速稳定控制的解耦。图4阐明了所提出的动态终端库容耦合约束在双尺度分层EMS框架下对水库水位跟踪性能的关键影响。如红色轨迹所示,传统的非耦合实时MPC模型无法维持长期水量平衡,导致在终端边界处出现严重的调度崩溃和不可行性($相比之下,所提出的耦合MPC框架(蓝色轨迹)成功实现了终端时域平衡,确保实时运行轨迹严格遵循日前宏观调度参考(黑色虚线),同时保障了市政用水的可用性。$). In contrast, the proposed coupled MPC framework (blue trajectory) successfully enforces terminal horizon balance, ensuring that the real-time operational trajectory strictly adheres to the day-ahead macro-scheduler reference (black dashed line) while safeguarding municipal water availability. 图4。所提出的双尺度分层优化与预测控制框架的完整流程图。
阶段2a(监督式NMPC,Δ= 100 ms):MPC该阶段在滚动预测时域= 20(2.0 s)和控制时域= 5(0.5 s)内运行。它使用CasADi(v3.5.5)与IPOPT(v3.12.13)内点求解器接口,并调用MUMPS线性求解器进行求解。p = 20 (2.0 s) and control horizon Nc = 5 (0.5 s). It is solved using CasADi (v3.5.5) interfaced with the IPOPT (v3.12.13) interior-point solver using the MUMPS linear solver.
阶段2b(局部逆变器控制器,Δ= 10 ms):localFESS变流器上的高带宽电流矢量控制器在扰动发生后<20 ms内提供自主的一次下垂响应。 A high-bandwidth current vector controller on the FESS converter provides autonomous primary droop response within <20 ms of a perturbation.
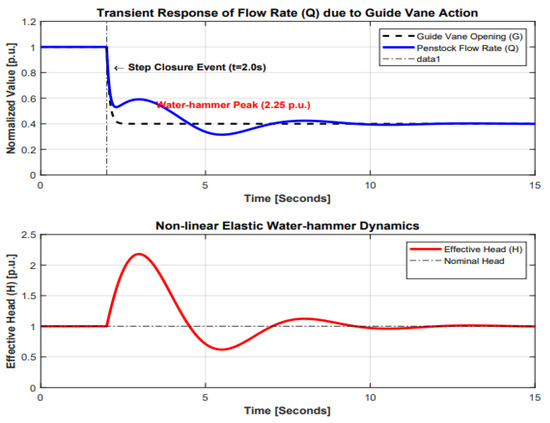
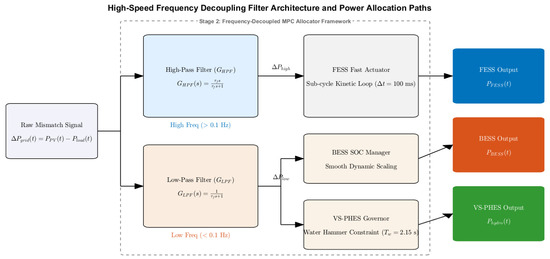
Lyapunov稳定性证明:通过利用最优代价函数值)) 作为Lyapunov候选函数,引入松弛变量ε*(和正定二次状态惩罚项,确保Δ()) < 0,从而证明了所有运行状态轨迹的递归可行性和渐近稳定性。)) = J*(x(t)) as a Lyapunov candidate function, the inclusion of slack variable εslack and positive-definite quadratic state penalties guarantees ΔV*(x(t)) < 0, proving recursive feasibility and asymptotic stability across all operational state trajectories. 图5展示了所提出的动态终端库容耦合约束在双尺度分层能量管理系统(EMS)框架下,对水库水位跟踪性能的关键影响。如红色轨迹所示,传统的非耦合实时模型预测控制(MPC)模型无法维持长期水量平衡,导致在终端边界(T)处出现严重的调度失效和不可行性。相比之下,所提出的耦合MPC框架(蓝色轨迹)成功实现了终端时域平衡,确保实时运行轨迹严格遵循日前宏观调度参考值(黑色虚线),同时保障了市政用水的可用性。 图5。双尺度分层EMS框架下动态终端容量耦合约束对油藏水位跟踪的影响。 图6展示了在第二阶段频率解耦MPC分配器框架内实现的快速频率解耦滤波器架构和功率分配路径。如图所示,原始功率失配信号(定义为ΔP grid (t) = P PV (t) − P load (t))被送入双速率滤波回路,以根据频率分离瞬态分量。高通滤波器路径(G HPF (s) = (τ f s)/(τ f s + 1),处理频率> 01 Hz的高频波动)通过亚周期动力学回路(Δt = 100 ms)将快速功率峰值路由至FESS快速执行器,从而产生瞬时有功功率输出P FESS (t)。 图 6。高速频率解耦滤波器架构与功率分配路径。 相反,低通滤波器路径(G LPF (s) = 1/(τ f s + 1),处理 < 0.1 Hz 的低频分量)将缓慢变化的整体能量引导至 BESS SOC 管理器,以实现平滑的动态调节(产生 P BESS (t)),并引导至 VS-PHES 调速器,后者严格执行水锤约束(T w = 2.15 s)来调节整体水电出力 P hydro (t)。这种多时间尺度解耦策略有效防止了重型流体机械的高频机械疲劳,同时最大限度地延长了电化学储能资产的使用寿命。
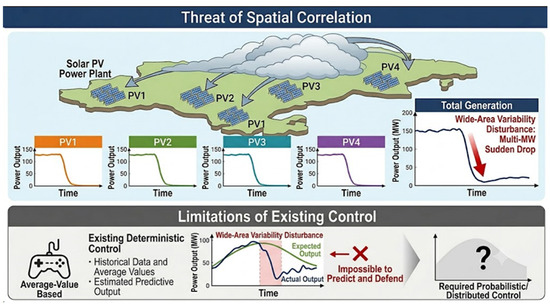
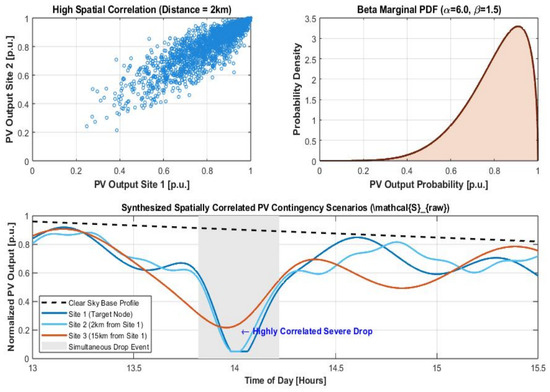
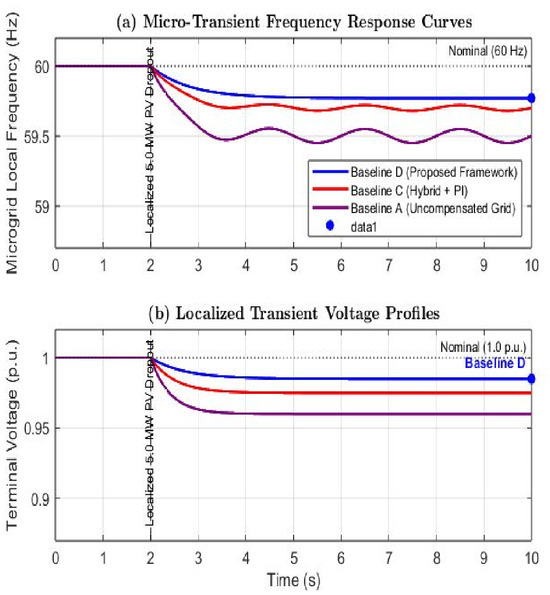
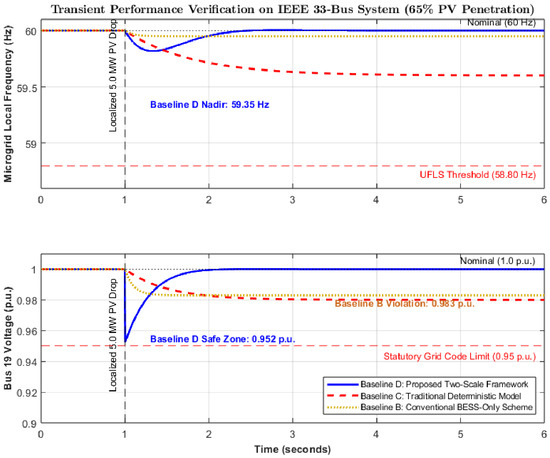
图8展示了使用多元高斯分布对分布式光伏(PV)下调掉落进行经验表征,捕捉了城市电网馈线集群的空间-时间相关性和联合概率密度分布。具体而言,左上角的子图展示了不同光伏发电场址(例如相隔2公里)之间强烈的空间相关性,而右上角的子图则描绘了用于建模输出不确定性的校对边缘概率密度函数(α = 6.0, β = 1.5)。底部的子图展示了合成的空间相关光伏事故场景(S raw),突出了高峰时段同步发生的严重掉落事件,该事件会触发局部电压和频率暂态。 图8。使用多元高斯分布对分布式光伏降功率掉落事件进行经验表征,展示了城市电网馈线集群的时空相关性及联合概率密度分布。 馈线事故物理故障(5.0 MW光伏掉落事件): 5.0 MW 总有功功率损失(本地馈线光伏掉落事件) 图9展示了在发生5.0兆瓦光伏掉落后,动态频率和局部电压分布的曲线= 2.0秒。基准A(未补偿)遭受严重的频率掉落,低至57.90 Hz,电压跌至0.808 p.u.。基准C(PI频率解耦)部分缓解了扰动,但由于水力机械闸门延迟,表现出暂态超调和振荡。相比之下,所提出的双速率NMPC(基准D)利用快速FESS动能注入(<20毫秒)来遏制初始RoCoF骤降,在1.5秒内将频率恢复至59.35 Hz,终端电压恢复至0.952 p.u.。 = 2.0 s. Baseline A (uncompensated) suffers severe frequency drops down to 57.90 Hz and voltage sags to 0.808 p.u. Baseline C (PI frequency-decoupling) mitigates the disturbance partially but exhibits transient overshoot and hunting due to hydro-mechanical gate latency. In contrast, the proposed dual-rate NMPC (Baseline D) leverages fast FESS kinetic injection (<20 ms) to arrest the initial RoCoF slump, restoring frequency to 59.35 Hz and terminal voltage to 0.952 p.u. within 1.5 s. 图9。不同控制基准下的瞬态频率响应曲线和局部电压分布。 如图图10所示,在关键馈线末端(Bus 19),基准B(仅BESS)突破了法定电压限制(0.95 p.u.),由于变流器电流限制,电压跌至0.931 p.u.。基准C缓慢恢复,但经历了长时间的低电压压力。基准D(提出的双尺度框架)成功将电压维持在0.952 p.u.的法定边界,防止了低电压负荷切除。 图10。在不同控制策略下,局部5.0 MW分布式光伏掉落故障时关键终端节点(节点19)的暂态电压动态响应。